Aug 20, 2026
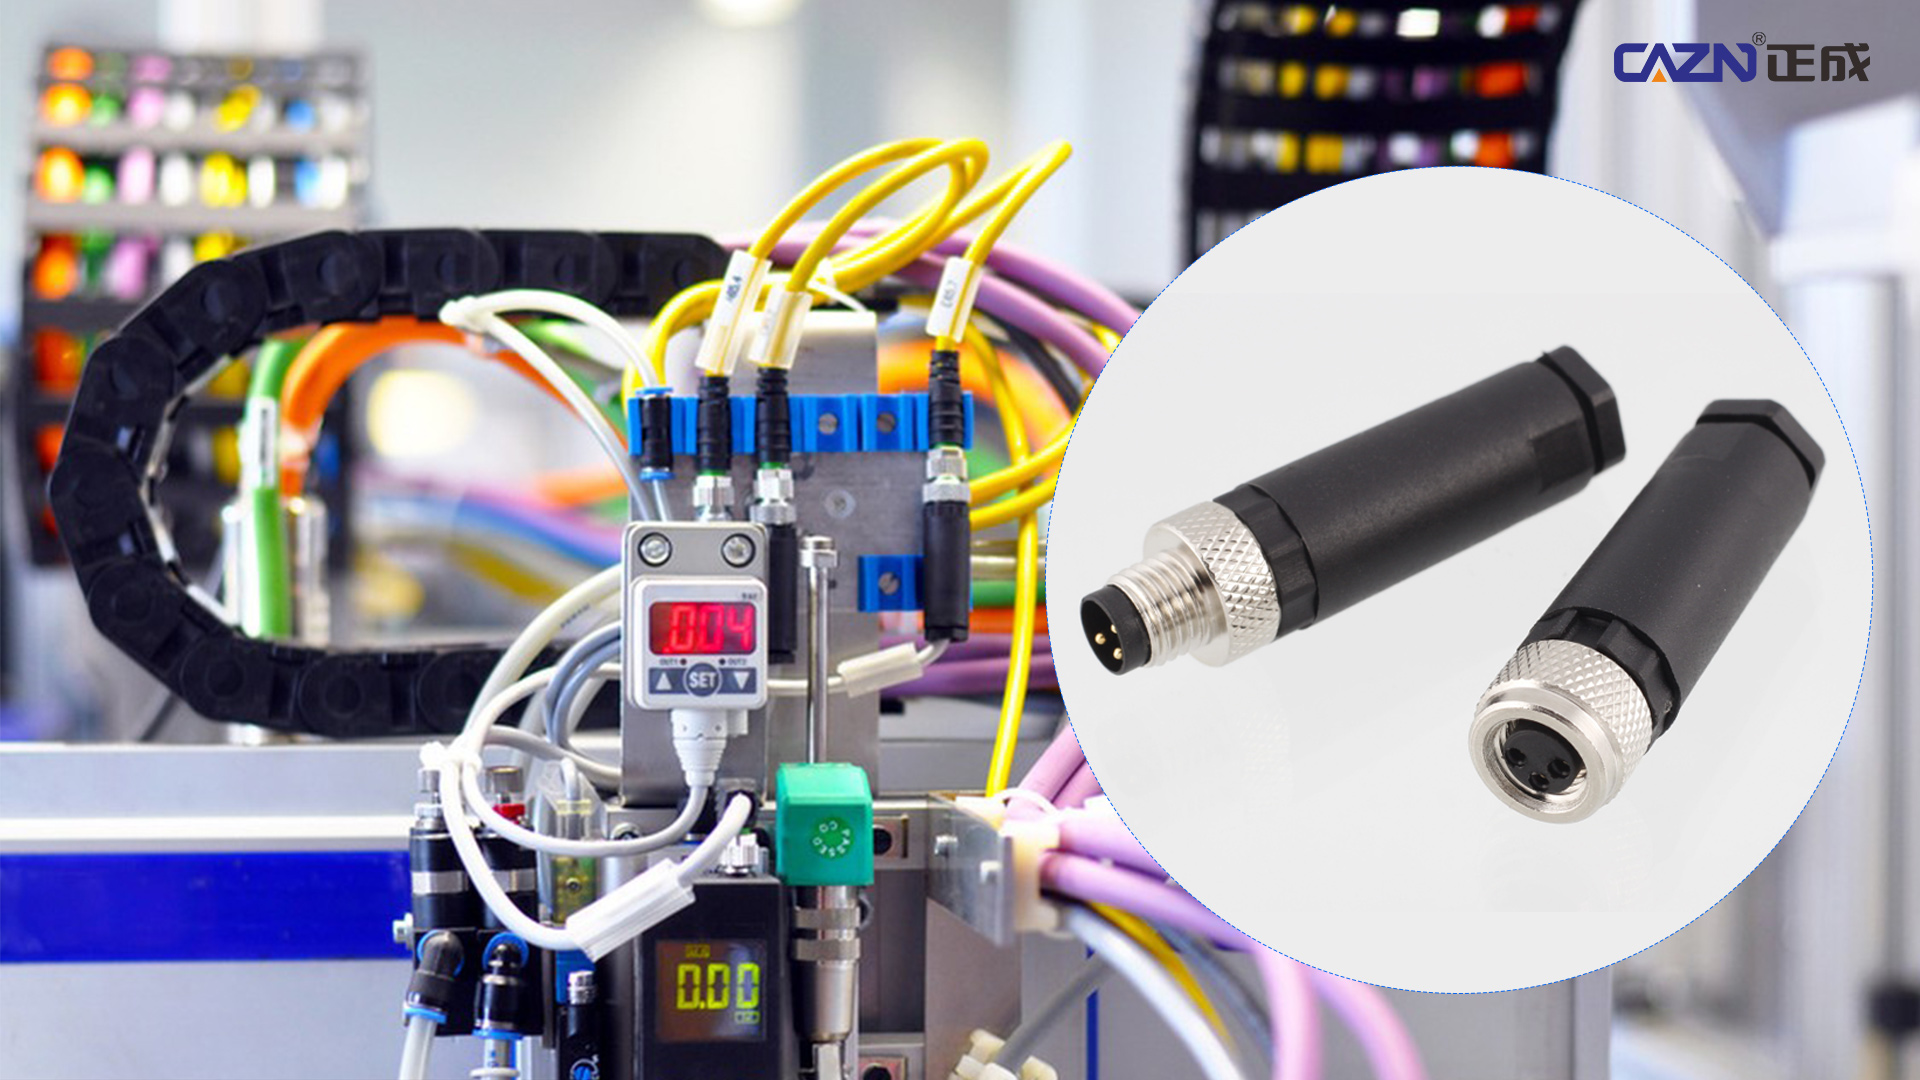
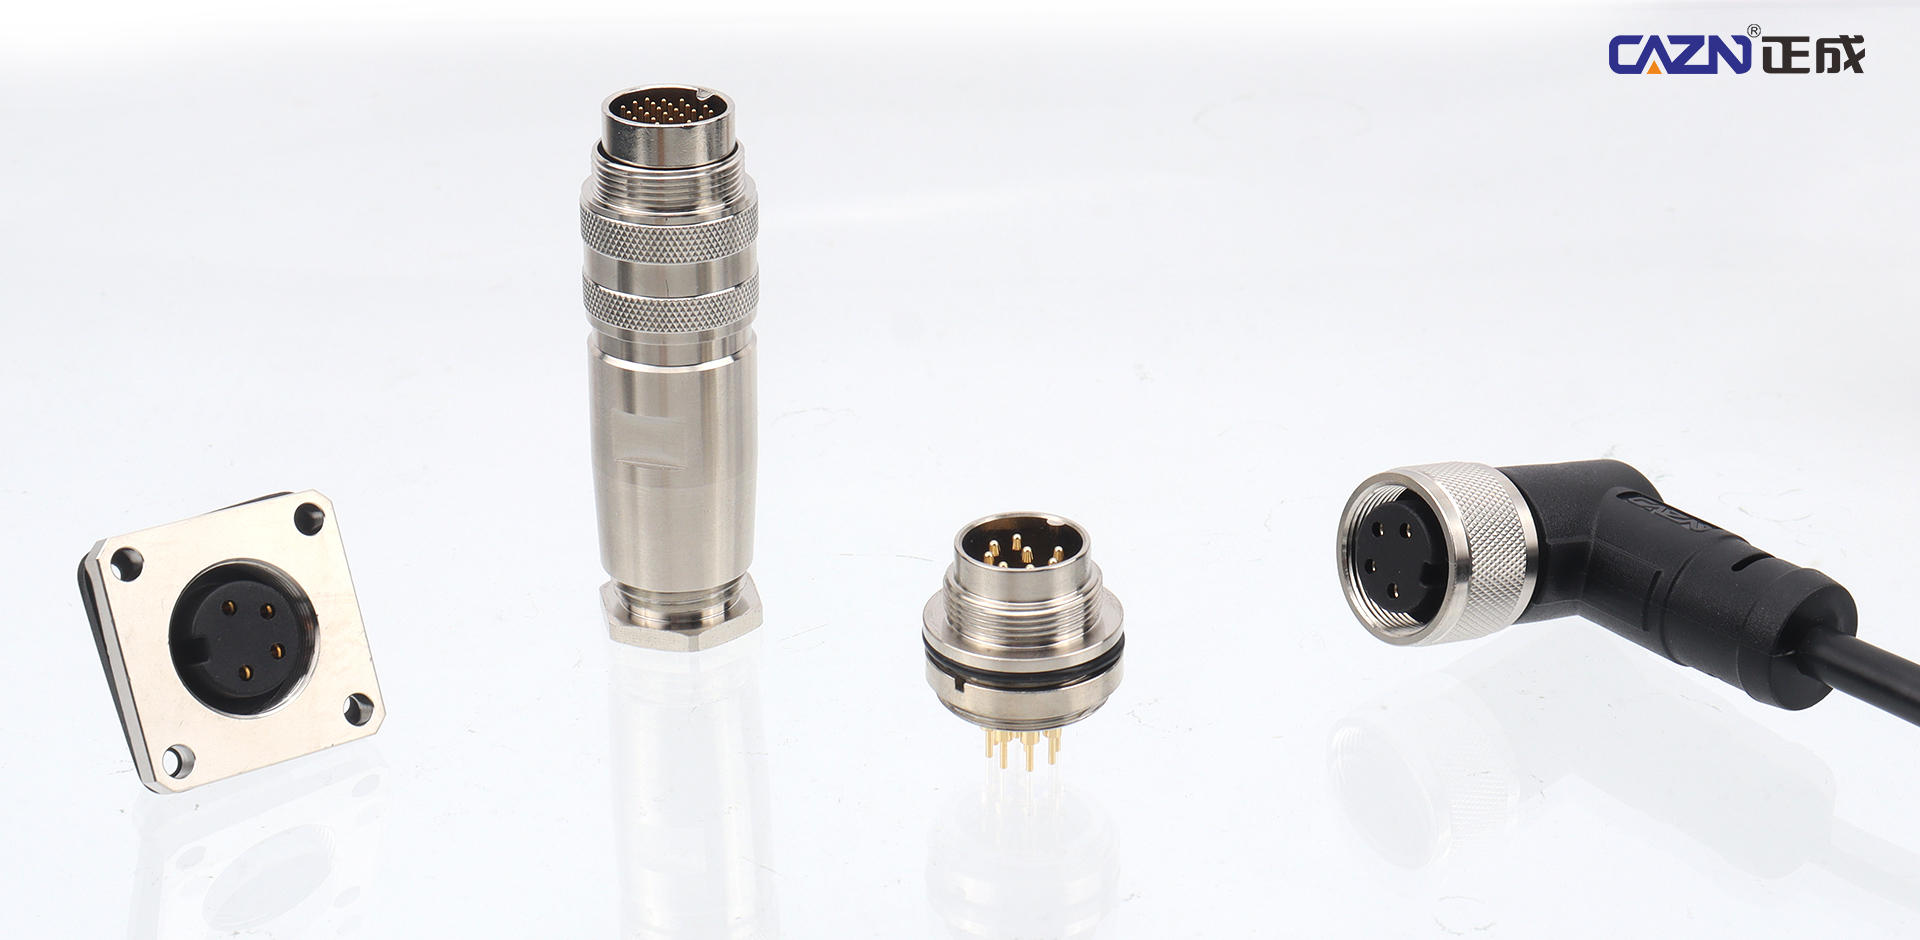
موصل CAZN M8: قفل مضاد للاهتزاز للبيئات القاسية
بدءًا من التنقل المستقل وتوطين المحاصيل وحتى التعرف البصري، فإن اكتشاف النضج القائم على الذكاء الاصطناعي، وتحديد موضع الذراع الآلية، والإمساك المرن، والجمع الخالي من الأضرار، والنقل المستقل، تتطلب روبوتات حصاد الفاكهة والخضروات نظام تشغيل مغلق كامل. يجب أن تعمل هذه الآلات بشكل مستمر في البساتين المفتوحة والصوبات الزراعية الرطبة، حيث يخلق الغبار والندى وعصير الفاكهة والاهتزاز والتضاريس غير المستوية ظروفًا صعبة للتوصيلات الكهربائية. توفر موصلات CAZN الدائرية الصناعية حلولاً موثوقة للغاية لربط الطاقة والإشارات عبر نظام روبوت الحصاد بأكمله، مما يساعد على ضمان التشغيل المستقر والمستمر في البيئات الزراعية الصعبة.
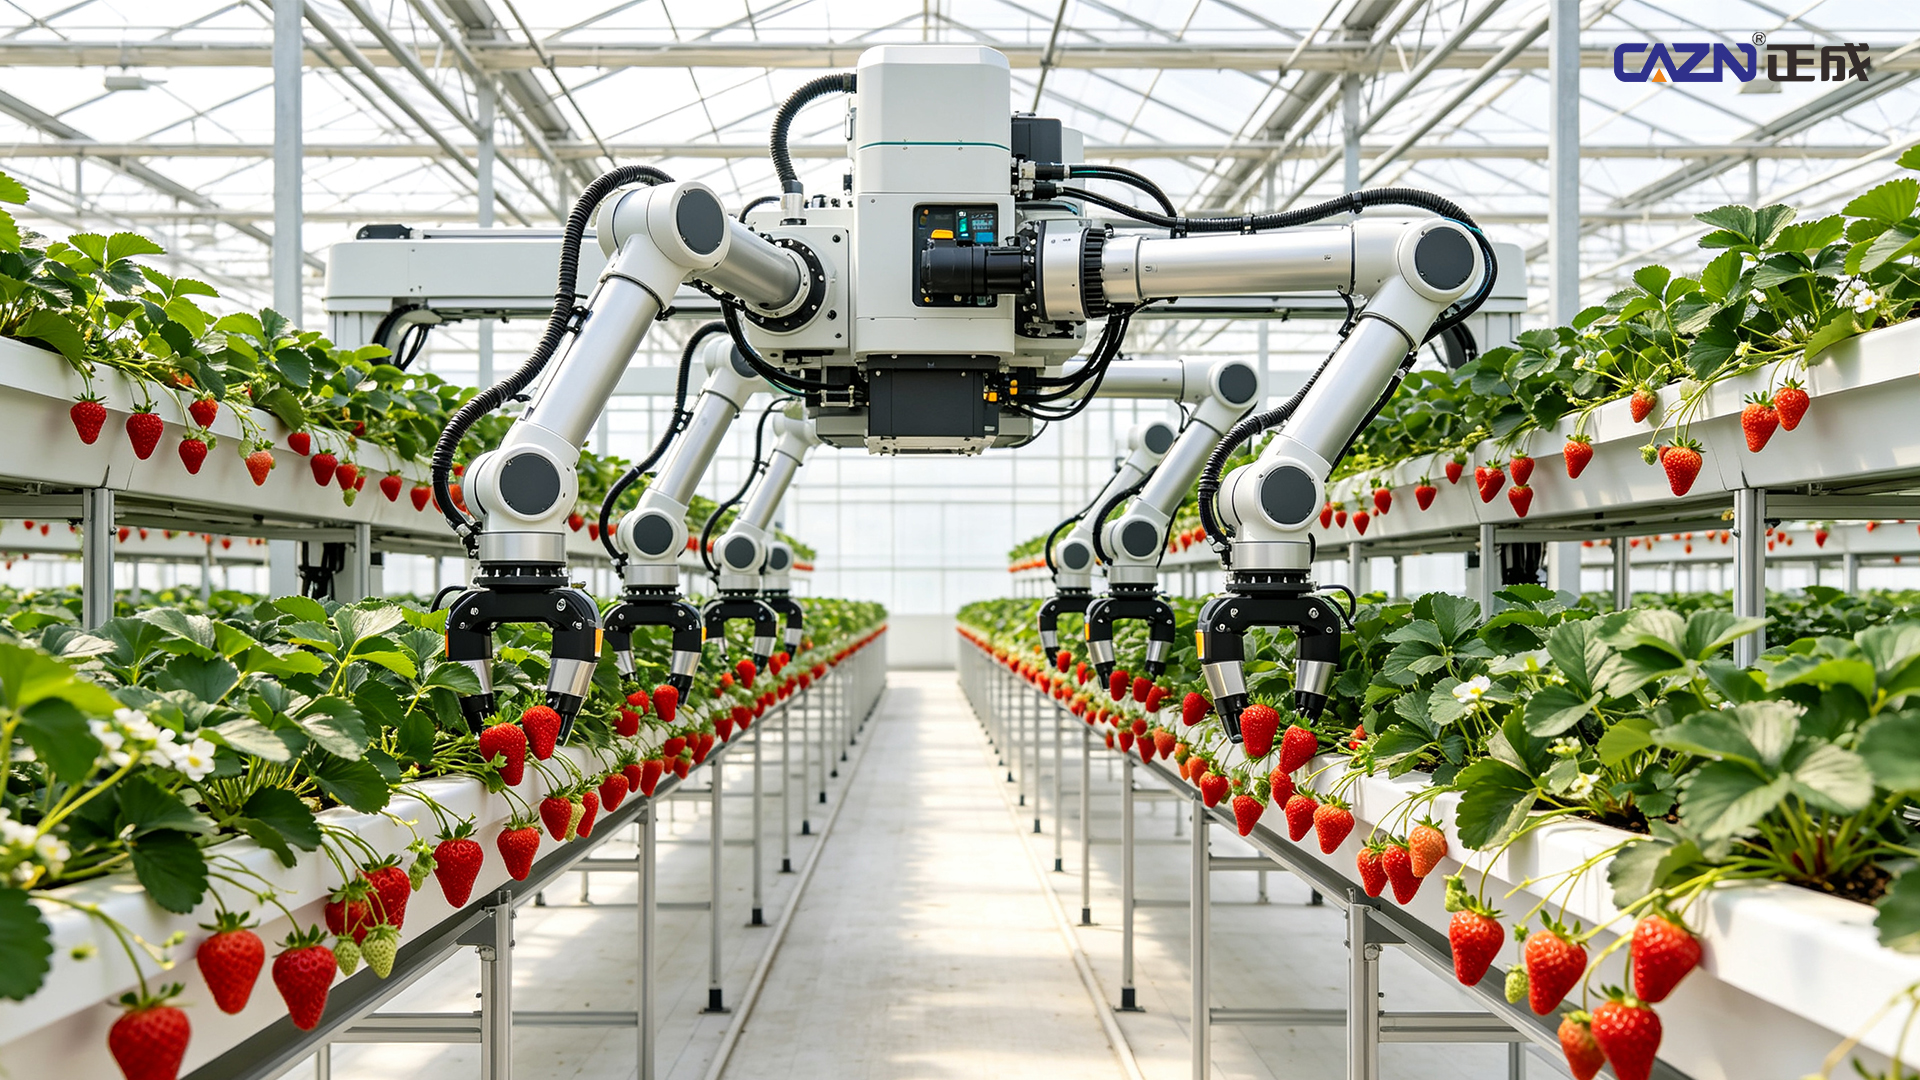
يعتمد روبوت حصاد البساتين على التشغيل المنسق بين أنظمة فرعية متعددة، وتعتمد كل مرحلة على موصلات وواجهات كهربائية موثوقة.
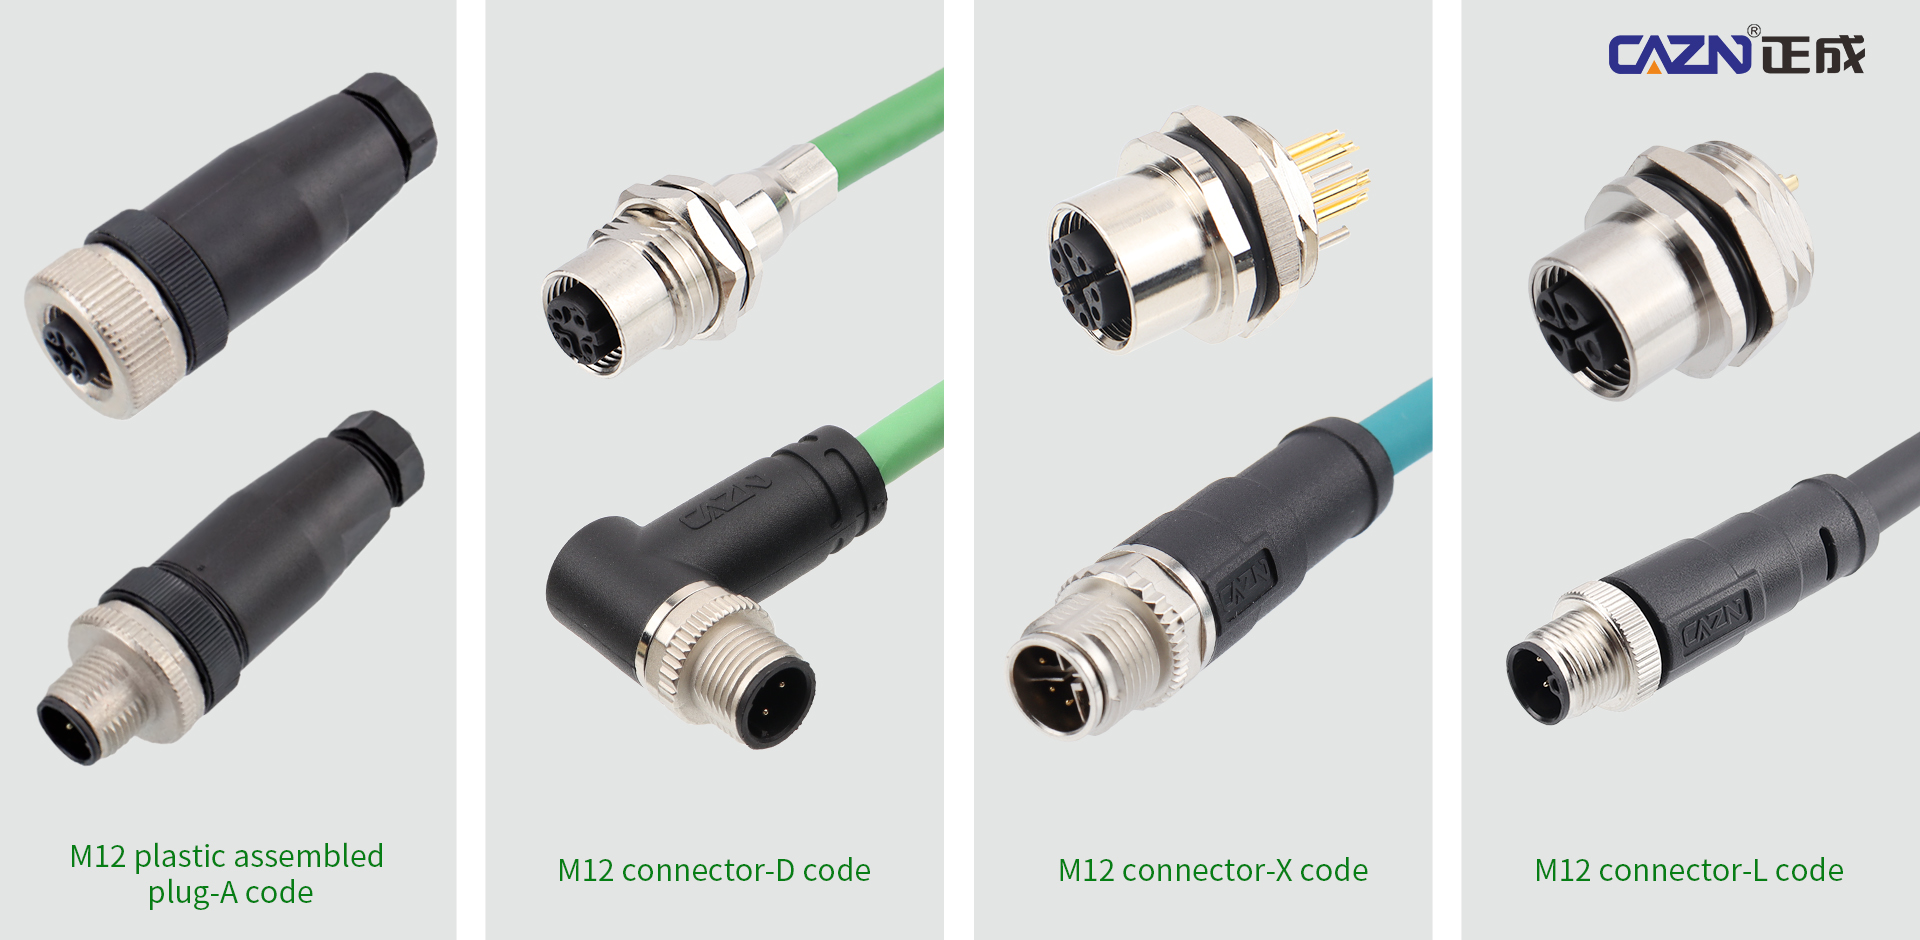
تحتاج وحدة الملاحة وتحديد المواقع في الهيكل إلى تلقي إشارات في الوقت الفعلي من GNSS وLiDAR وIMU وأجهزة التشفير وأجهزة استشعار تجنب العوائق. يتم استخدام EtherCAT للتحكم في الحركة في الوقت الحقيقي لعجلات القيادة المؤازرة. تغطي موصلات CAZN M12 الدائرية تكوينات ترميز متعددة، بما في ذلك ترميز A وD وX وL. يتم استخدام الموصلات المشفرة A لمفاتيح القرب وإشارات الاستشعار التناظرية أو الرقمية؛ تدعم الموصلات ذات الترميز D اتصالات EtherCAT الصناعية عبر إيثرنت؛ تتعامل الموصلات المرمزة على شكل حرف L مع الطاقة الحالية العالية لأنظمة مؤازرة الهيكل. يمكن استخدام الموصلات الدائرية المصغرة M8 لأجهزة استشعار تجنب العوائق المدمجة بالأشعة تحت الحمراء والكهروضوئية. يساعد القفل الملولب وحماية IP67 على الحفاظ على التوصيلات الآمنة تحت الطين ورذاذ الماء والاهتزاز المستمر.
نظام ملاحة الهيكل وتحديد المواقع الفرعي
المكونات: عجلات القيادة / محركات الدفع، أجهزة تشفير العجلات، LiDAR، IMU، تحديد المواقع GNSS، أجهزة استشعار لتجنب العوائق، وحدة التحكم في الهيكل
موصلات دائرية M12 – الواجهة الأساسية
M12 A-coded: مفاتيح القرب، وIMU، وأجهزة التشفير، وإشارات الاستشعار الرقمية/التناظرية المختلفة
M12 D/X-coded: إيثرنت صناعي مثل EtherCAT وPROFINET للاتصالات المؤازرة للهيكل في الوقت الفعلي
M12 L-coded: مصدر طاقة عالي التيار للمحركات المؤازرة للهيكل
موصلات دائرية M8: أجهزة استشعار مدمجة لتجنب العوائق الكهروضوئية والأشعة تحت الحمراء، مع مساحة صغيرة وحماية IP67
واجهات الاتصالات الكهربائية: EtherCAT، وModbus-RTU، وCAN bus (CANopen)، ودوائر أمان التوقف في حالات الطوارئ
واجهات الطاقة: دوائر طاقة 24 فولت تيار مستمر؛ يمكن للتطبيقات عالية الطاقة استخدام موصلات M12 أو M16 ذات تصنيف الطاقة، بينما تستخدم منافذ الشحن عادةً موصلات طيران مقاومة للماء عالية التيار
يعمل استشعار الرؤية والتعرف على الذكاء الاصطناعي بمثابة "العيون والدماغ" لروبوت الحصاد. تعمل كاميرات العمق RGB-D وكاميرات نهاية الذراع والإضاءة المساعدة على التقاط صور البستان بشكل مستمر للتعرف على الفاكهة وتقييم النضج القائم على الذكاء الاصطناعي. تدعم موصلات CAZN M12 X-coded تطبيقات GigE Vision مع تمكين نقل صور جيجابت وتوصيل طاقة PoE. يساعد درعها بزاوية 360 درجة على منع التداخل الكهرومغناطيسي الناتج عن محركات الهيكل، مما يحافظ على نقل الصور بشكل مستقر ويقلل من مخاطر أخطاء التعرف على الفاكهة الناتجة عن تشويه الإشارة.
النظام الفرعي لاستشعار الرؤية
الوظيفة: التعرف البصري على المحاصيل واكتشاف النضج القائم على الذكاء الاصطناعي
المكونات: كاميرات RGB، وكاميرات عمق RGB-D، وكاميرات الرؤية العالمية/كاميرات نهاية الذراع، وبطاقات التقاط الصور، والإضاءة
الموصلات
M12 X-coded: كاميرات GigE الصناعية التي تستخدم بروتوكول GigE Vision لنقل الصور وتوصيل طاقة PoE
موصلات USB 3.0 مقاومة للماء: واجهات مثبتة على اللوحة أو من نوع الكابل لكاميرات العمق المدمجة
M8: إشارات الزناد للإضاءة المساعدة
الواجهات الكهربائية: GigE Vision، وUSB 3.0، وPoE Ethernet، والكاميرا تطلق إشارات الإدخال/الإخراج
أثناء حركة الذراع الآلية، تشكل المفاصل المؤازرة وأجهزة استشعار القوة وأجهزة التشفير نظامًا للتحكم في الحركة بحلقة مغلقة يتطلب اتصالاً منخفض الكمون وتوصيل طاقة موثوقًا. تدعم موصلات EtherCAT المرمزة D من CAZN M12 التحكم المتزامن متعدد المحاور، بينما تجمع الموصلات المرمزة A إشارات ردود فعل القوة المشتركة. توفر موصلات الطاقة M16 طاقة عالية التيار لأنظمة المؤازرة. يمكن استخدام واجهات الأمان ثنائية القناة لدوائر التوقف في حالات الطوارئ لدعم متطلبات سلامة المعدات والحفاظ على التشغيل الدقيق للذراع الآلي.
التحكم في حركة الذراع الروبوتية
الوظيفة: تحديد موضع الذراع الآلية واقترابها
المكونات: ذراع آلية تعاونية ذات ستة محاور، ومحركات مؤازرة، وأجهزة تشفير مشتركة، وأجهزة استشعار للقوة
M12 EtherCAT المرمزة D: اتصال ناقل مؤازر في الوقت الفعلي
M12 A-coded: جهاز تشفير مشترك وملاحظات مستشعر التحكم في القوة
موصلات الطاقة M12/M16 عالية التيار: مصدر طاقة محرك سيرفو
دائرة السلامة: واجهة إشارة توقف الطوارئ ثنائية القناة من خلال دائرة تتابع السلامة
بروتوكول الاتصال: يُستخدم EtherCAT على نطاق واسع للاتصالات ذات الحلقة المغلقة ذات زمن الوصول المنخفض بين الذراع الآلية ووحدة التحكم الرئيسية
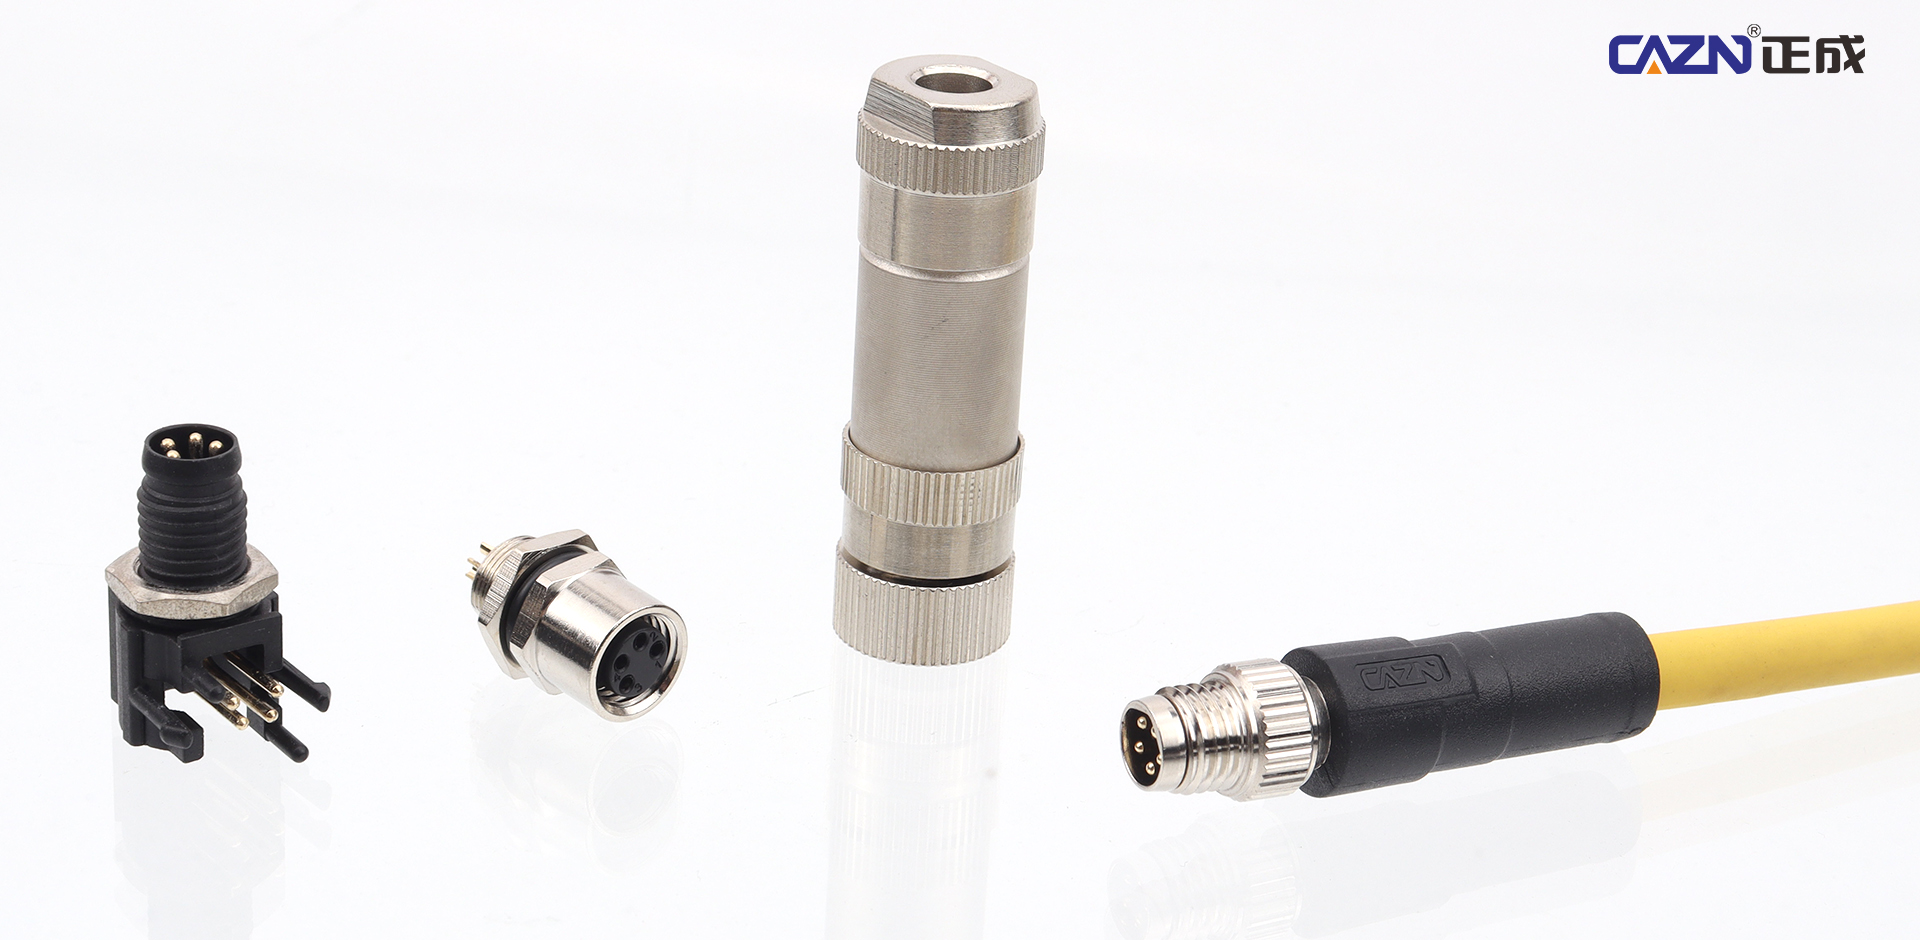
يتفاعل المستجيب النهائي بشكل مباشر مع الفاكهة وهو أحد الأجزاء الأكثر تطلبًا في الروبوت. يجب أن تعمل المقابض المرنة وآليات القطع وأجهزة استشعار الضغط وكاميرات نهاية الذراع المصغرة ضمن مساحة محدودة أثناء تعرضها للندى وعصير الفاكهة والغبار. توفر الموصلات الدائرية المصغرة CAZN M5 والموصلات المدمجة M8 عامل شكل صغير مناسب للمساحات الطرفية المحصورة. تتوفر أيضًا حلول SMD المثبتة على اللوحة للتخطيطات المدمجة. يمكن للموصلات الهجينة الكهربائية الهوائية أن تدمج نقل الإشارات الكهربائية والأنابيب الهوائية في اتصال واحد، مما يدعم عمليات الإمساك والقطع المرنة مع تمكين ردود فعل مستقرة للحصاد الخالي من الأضرار.
أدوات نهاية الذراع
الوظيفة: إمساك/قطع مرن، وحصاد خالٍ من الأضرار، وجمع الفاكهة
المكونات: مقابض مرنة، شفرات قطع تعمل بالهواء المضغوط، رؤوس تجميع الشفط، أجهزة استشعار الضغط، كاميرات مصغرة في نهاية الذراع
يتعرض المستجيب النهائي بشكل كبير للندى وعصير الفاكهة والغبار وبالتالي يتطلب مستوى عاليًا من الحماية.
موصلات M8: أجهزة استشعار ذات مؤثرات نهائية مصغرة، وأجهزة استشعار لفيلم الضغط، وإشارات تشغيل الإدخال/الإخراج الصغيرة
M12 A-coded: إشارات القابض المؤازرة والصمام اللولبي الهوائي
التكامل الهوائي: موصلات هجينة كهربائية هوائية تجمع بين التوصيلات الكهربائية والأنابيب الهوائية
الواجهات: إشارات الإدخال/الإخراج الرقمية وإشارات ردود الفعل الضغطية التناظرية؛ يمكن لبعض المؤثرات الطرفية المدمجة استخدام الموصلات الدائرية المصغرة M5 للتطبيقات المثبتة على اللوحة ذات المساحة المحدودة
نظام النقل والتحصيل
يمكن لأحزمة النقل وآليات الرفع وأجهزة استشعار تحديد موضع صناديق الفاكهة ومشغلات التفريغ المستخدمة لنقل الفاكهة وجمعها استخدام موصلات CAZN M8/M12 A-coded لإشارات تحديد المواقع الكهروضوئية والتحكم في المحرك. تدعم هذه الواجهات النقل الآلي للفواكه وجمعها. يمكن لوحدة التحكم الرئيسية ونظام إدارة الطاقة BMS لبطارية الليثيوم استخدام موصلات الطاقة عالية التيار CAZN M23 لمدخل الطاقة الرئيسي، جنبًا إلى جنب مع واجهات USB وEthernet المقاومة للماء للتشغيل والصيانة الميدانية.
نظام النقل والتحصيل
المكونات: سيور النقل، وآليات الرفع، وأجهزة استشعار تحديد موضع صناديق الفاكهة، ومشغلات التفريغ
M8/M12 A-coded: مستشعرات تحديد المواقع الكهروضوئية ومفاتيح القرب
موصلات الطاقة M12: مزود طاقة المحرك الناقل
التحكم: Modbus أو CAN bus للتحكم في الآلية
وحدة التحكم الرئيسية وإدارة الطاقة
للتشغيل المستمر طويل الأمد، تتطلب الروبوتات الزراعية اتصالات مستقرة عبر وحدة التحكم الرئيسية ونظام إدارة البطارية ولوحة توزيع الطاقة ووحدات DC-DC.
تتضمن واجهات الاتصال EtherCAT وCAN وRS485 (Modbus-RTU).
موصلات الطاقة
بطارية الليثيوم BMS: موصلات طيران مقاومة للماء عالية التيار مثل M23
الفروع الداخلية ذات الجهد المنخفض: موصلات M12 ذات ترميز L لتوزيع الطاقة 24 فولت
واجهات التشغيل: موصلات USB وEthernet مقاومة للماء للصيانة الميدانية واستكشاف الأخطاء وإصلاحها
تطبيقات روبوت الحصاد النموذجية
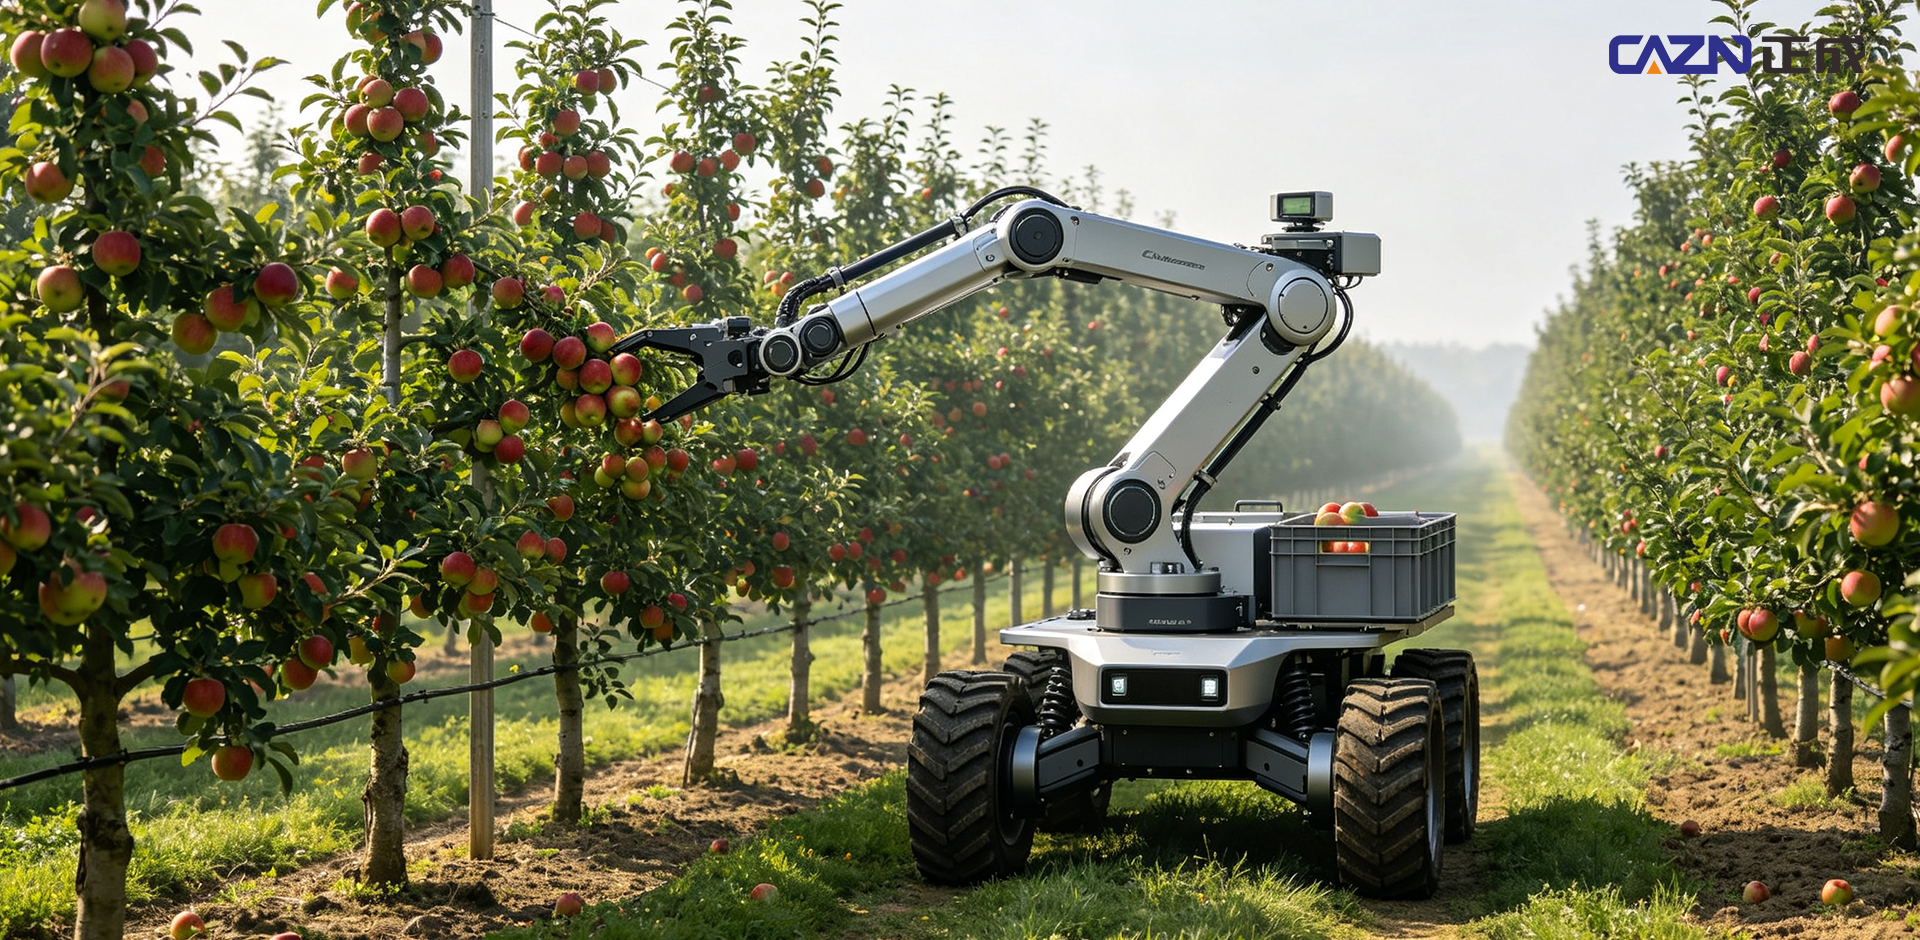
الحالة 1: شركة Apple تحصد "الروبوتات التوأم" في هوانغلينغ، شنشي
التطبيق: بستان تفاح قزم قياسي بسعة 500 مو يستخدم روبوتات الحصاد، وروبوتات النقل، وروبوتات الفحص لعمليات منسقة وسير عمل كامل مغلق الحلقة.
عملية التشغيل: التنقل المستقل للهيكل ← تقنية LiDAR والتعرف على نضج التفاح القائم على الرؤية ← تحديد موضع الذراع الآلية متعدد المحاور ← الإمساك والحصاد المرن ← جمع ونقل الفاكهة تلقائيًا.
تحديات المعدات: تعرض ظروف البستان في الهواء الطلق المعدات للطين والماء والاهتزازات وأشعة الشمس القوية. يمكن أن تتأثر اتصالات EtherCAT ونقل الصور بالكاميرات الصناعية وخطوط الطاقة المؤازرة بالتداخل الكهرومغناطيسي الناتج عن المحركات. تتطلب الأنظمة الفرعية المتعددة، بما في ذلك الهيكل والأذرع الآلية والمؤثرات النهائية، أيضًا العديد من الموصلات الدائرية عالية الحماية.
متطلبات التوصيل البيني: موصلات اتصالات EtherCAT ذات تشفير M12 D، وموصلات رؤية GigE ذات تشفير M12 X، وموصلات الطاقة المؤازرة ذات تشفير M12 L، وموصلات M8 لأجهزة استشعار المستجيب النهائي.
لا يمكن تجنب اهتزاز البستان والندى والغبار والماء. تجمع موصلات CAZN M12 الدائرية بين حماية IP67 وحماية 360 درجة لدعم الاتصالات المستقرة في تطبيقات الروبوتات المتعددة، مما يساعد على تقليل انقطاع الاتصالات وأخطاء التعرف أثناء عمليات حصاد التفاح المستمرة.
الحالة 2: روبوت حصاد العناب الشتوي ثنائي الذراع في دالي، شنشي
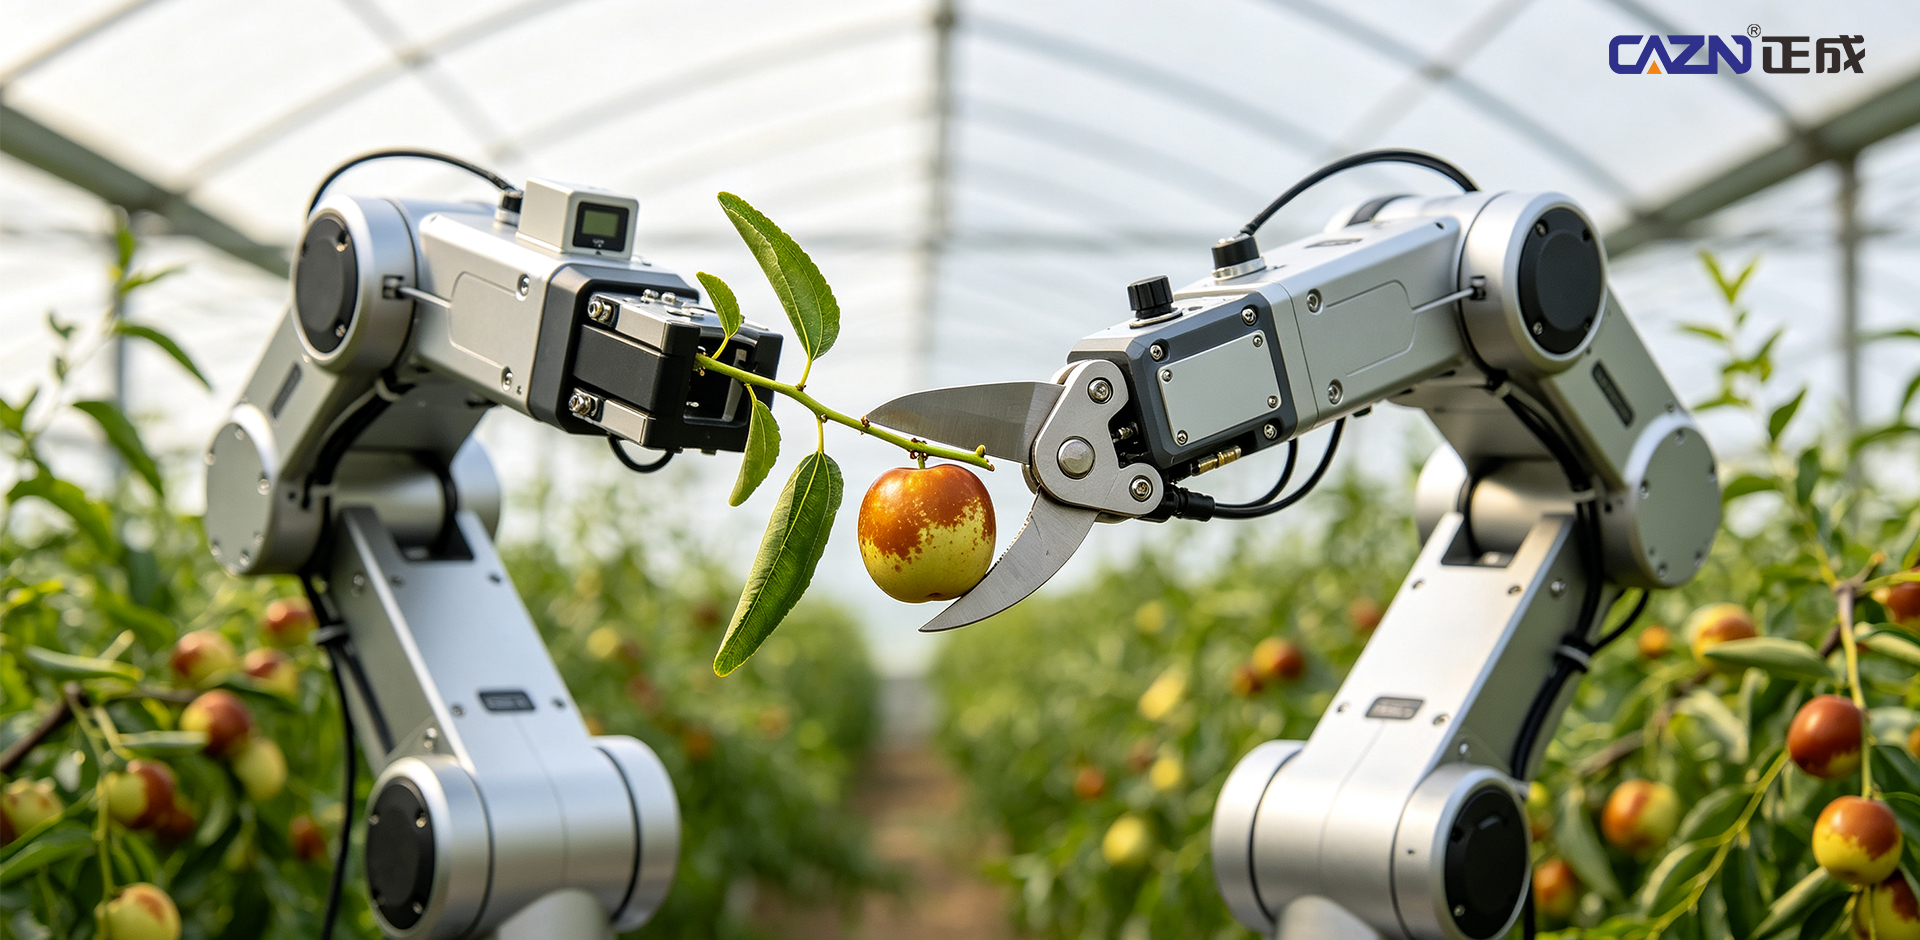
التطبيق: زراعة العناب الشتوي في صفوف الدفيئة مع مسافات محدودة. يعمل ذراعان آليان بالتوازي في الحصاد والتصنيف، مما يدعم تشغيل الروبوتات المتعددة.
عملية التشغيل: يتحرك هيكل التوجيه رباعي العجلات أفقيًا عبر صفوف الدفيئة الضيقة ← تحدد رؤية الذكاء الاصطناعي نضج العناب الشتوي ← حصاد أذرع آلية مزدوجة في وقت واحد ← مقابض مرنة تلتقط الفاكهة أثناء إجراء التصنيف ← التجميع التلقائي.
تحديات المعدات: تعتبر الرطوبة العالية ورذاذ عصير الفاكهة أمرًا شائعًا في البيوت الزجاجية. تتمتع المؤثرات النهائية بمساحة تركيب محدودة للغاية وتتطلب العديد من أجهزة استشعار الضغط المصغرة وكاميرات نهاية الذراع.
متطلبات التوصيل البيني: موصلات دائرية مصغرة M5 وموصلات M8 لأجهزة استشعار المؤثر النهائي، مع موصلات M12 مشفرة A لإشارات ردود الفعل للضغط.
في المؤثرات النهائية للبيوت الزجاجية المحصورة، توفر الموصلات الدائرية المصغرة CAZN M5 وM8 حلولًا مدمجة وتدعم تكوينات تركيب اللوحة SMD. يساعد تصميم القفل الملولب والحماية من الرطوبة وعصير الفاكهة في الحفاظ على إشارات استشعار مستقرة من أجل حصاد مرن وخالي من التلف.
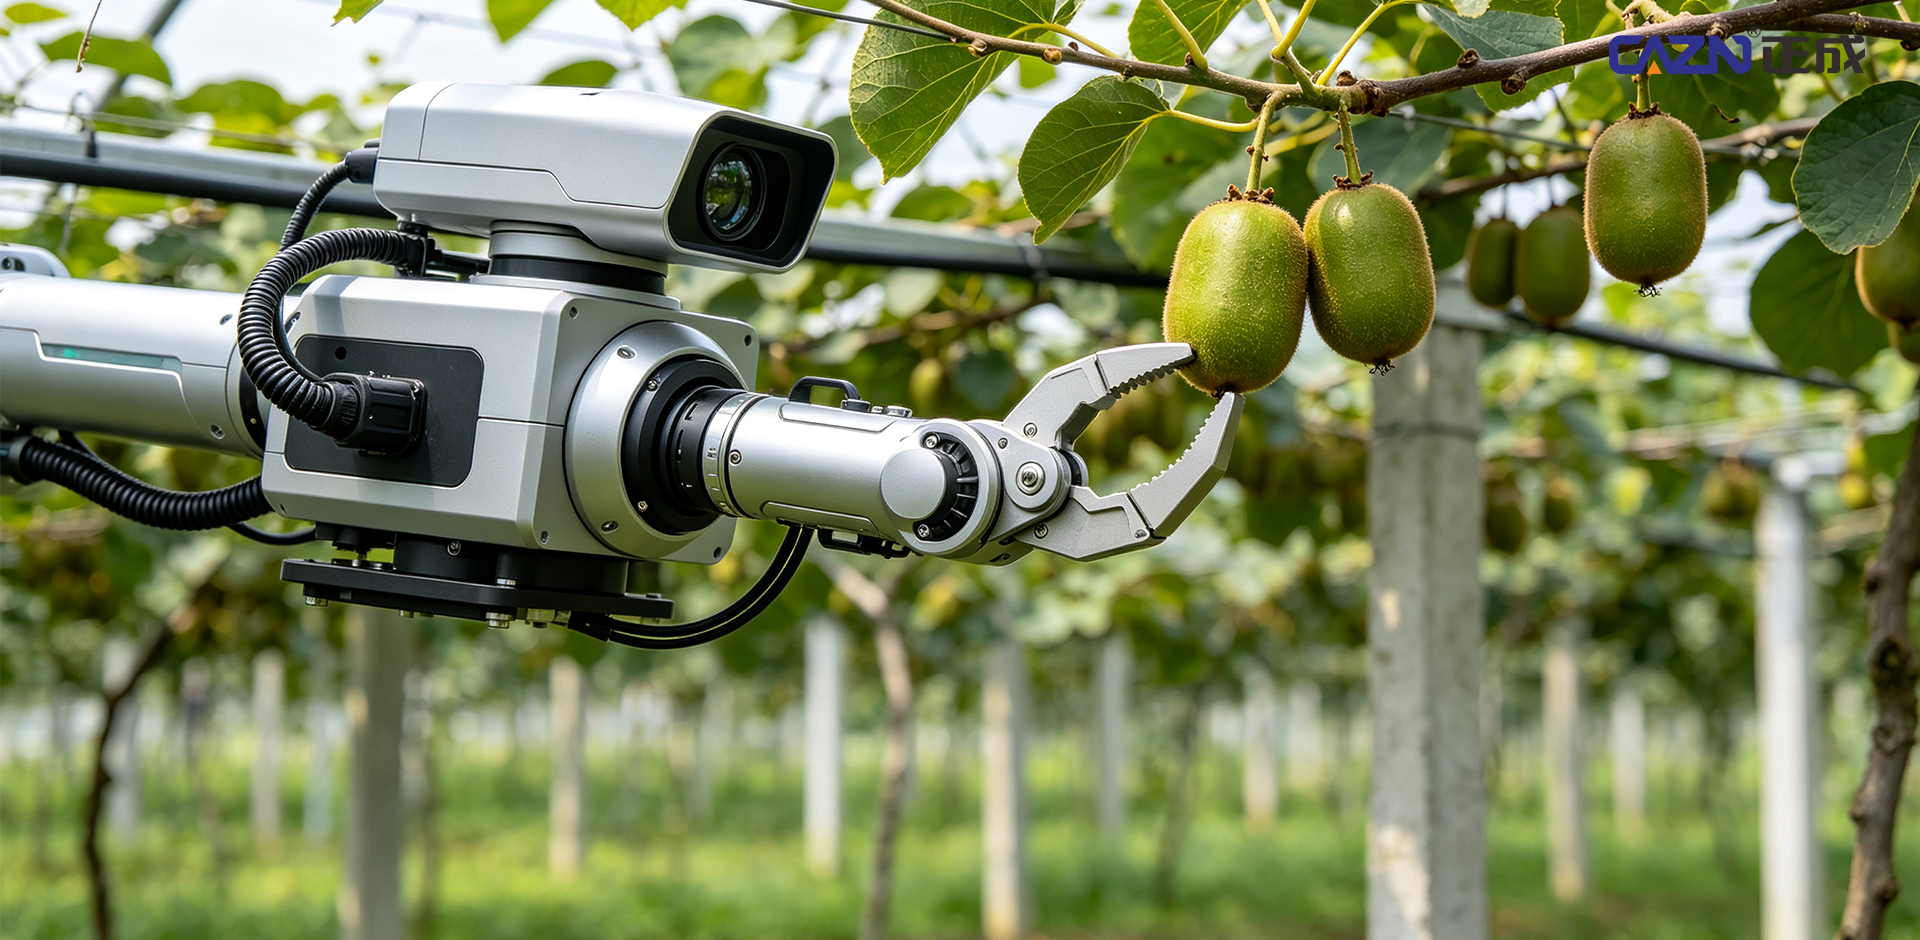
الحالة 3: مزرعة فاكهة الكيوي الذكية في فنغهوانغ، هونان
التطبيق: أكثر من 20,000 مو من بساتين فاكهة الكيوي المزروعة على تعريشات، مع نظام زراعي غير مأهول يغطي التفتيش والحصاد والنقل وفرز الفاكهة.
عملية التشغيل: يتحرك هيكل الملاحة المستقل أسفل التعريشة ← تحدد أنظمة الرؤية الفاكهة ← تقوم أذرع آلية متعددة درجات الحرية بقطع سيقان الفاكهة ← يتم نقل الفاكهة المحصودة تلقائيًا إلى صناديق التجميع ← تقوم روبوتات النقل بتوصيل الفاكهة إلى منشأة الفرز.
تحديات المعدات: تظل البساتين الخارجية رطبة لفترات طويلة. يمكن أن تعيق الكروم وأوراق الشجر المعدات، في حين أن الاهتزاز المستمر يمكن أن يؤثر على اتصالات الحافلة وإشارات الاستشعار.
متطلبات التوصيل البيني: موصلات M12 A/D وموصلات M16 لدوائر الطاقة.
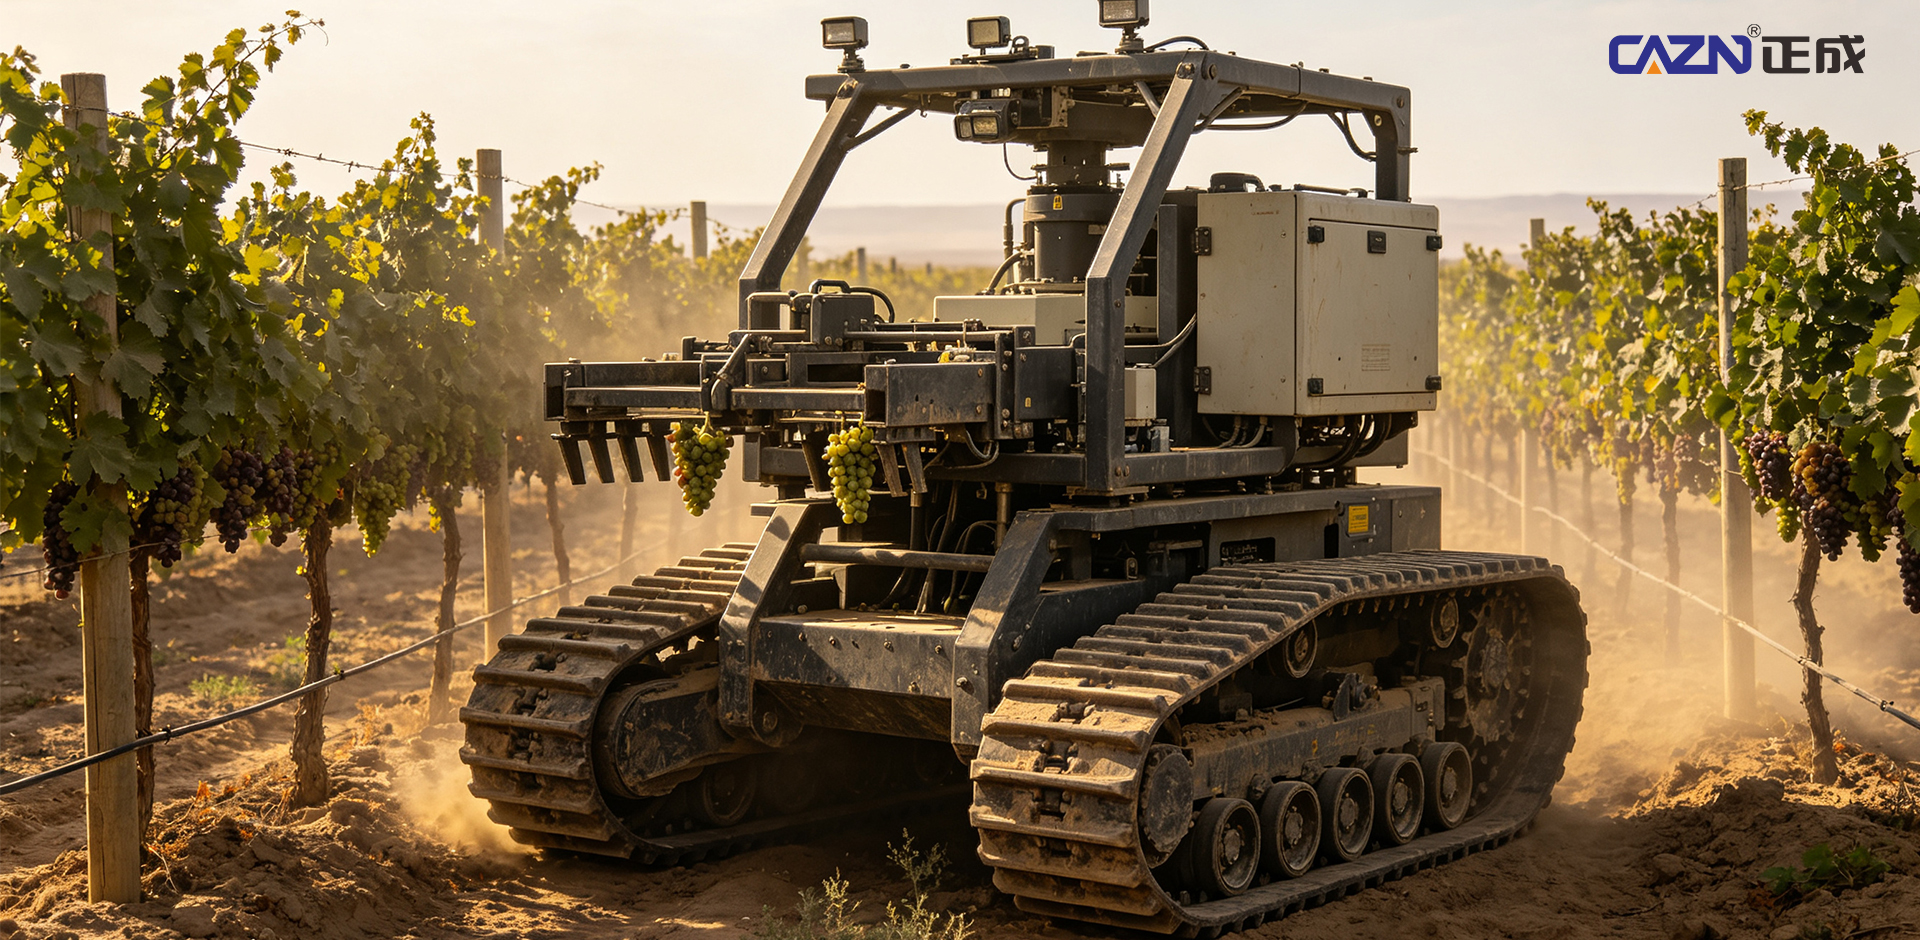
الحالة 4: النموذج الأولي لحصاد عنب النبيذ في شينجيانغ
التطبيق: تعمل منصة الحصاد المجنزرة في مزارع الكروم ذات التعريشات المفتوحة. تقوم الأذرع الآلية بقطع سيقان العنب، بينما يقوم نظام شفط الهواء بنقل العنب إلى صناديق التجميع.
تحديات التشغيل: تتطلب المستويات العالية من الغبار الميداني والاختلافات الكبيرة في درجات الحرارة توجيهًا موثوقًا للهيكل والتحكم المنسق في نظام الحصاد. يجب أن تظل روابط الاتصالات مستقرة في ظل الظروف الخارجية الصعبة.
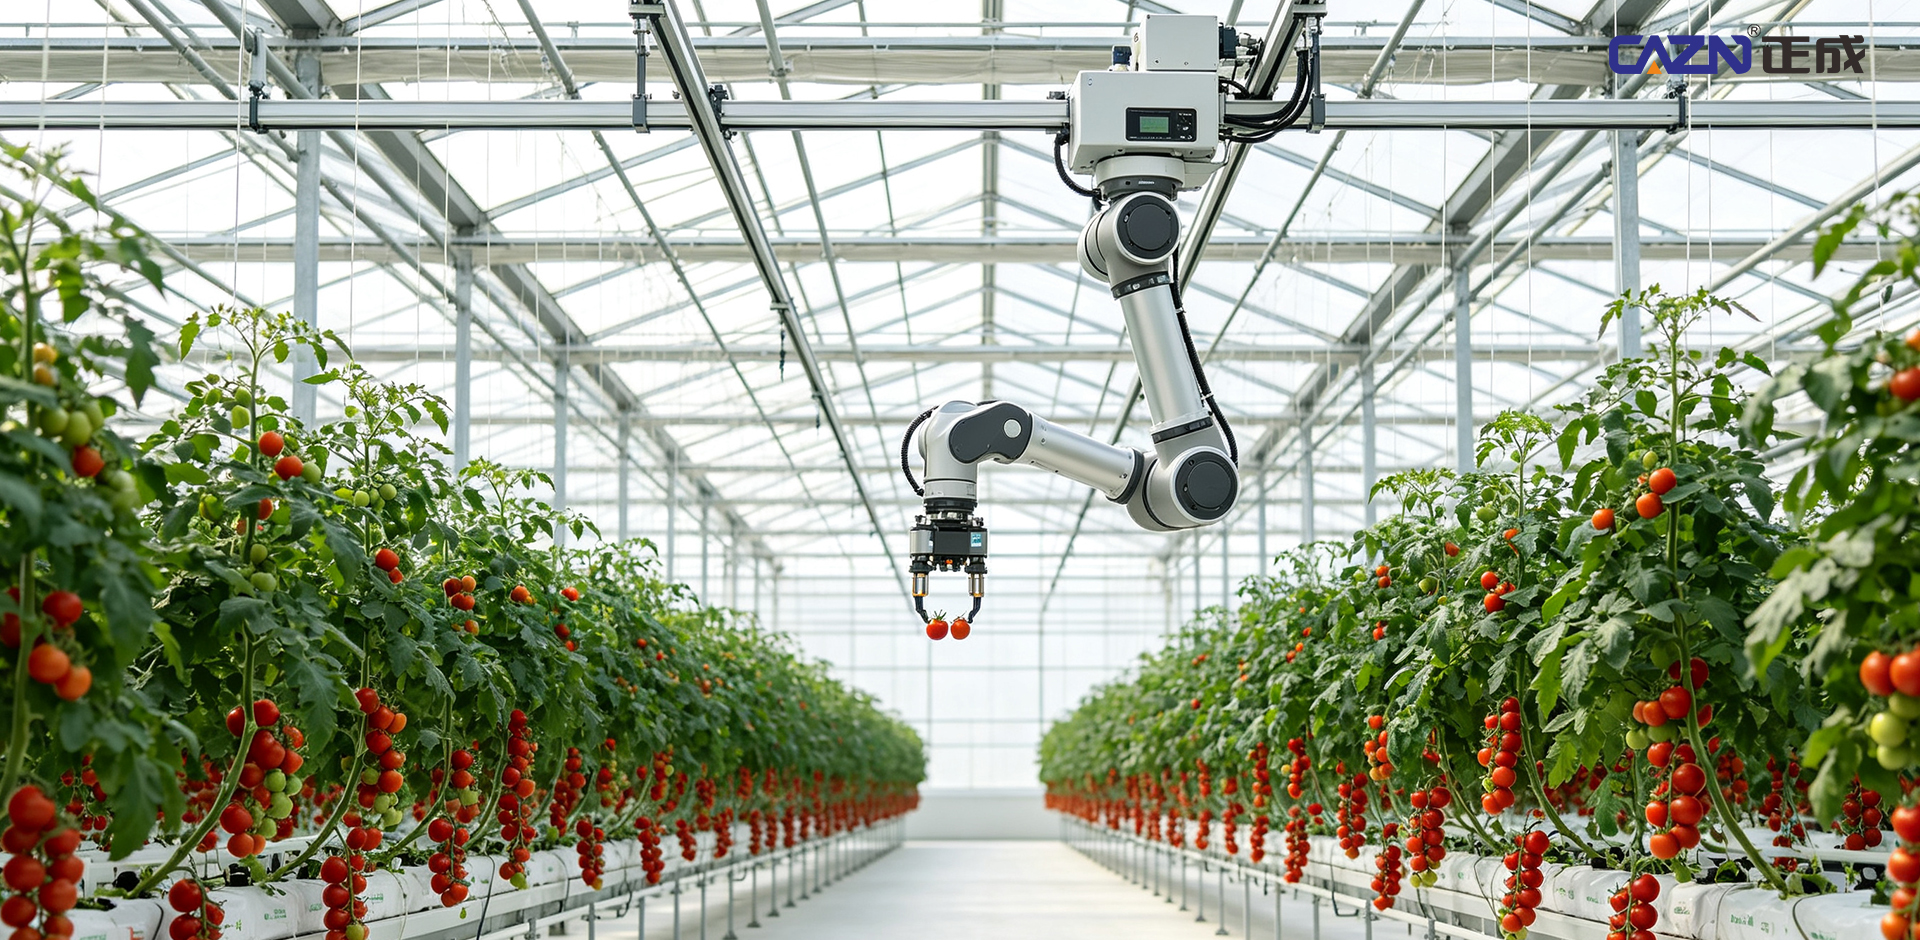
الحالة 5: روبوت حصاد الطماطم ذو الذراعين في جامعة نانجينغ الزراعية
التطبيق: يعمل روبوت الحصاد ذو الذراعين في دفيئة متعددة الامتدادات لزراعة الطماطم. تُستخدم مؤثرات نهاية الشفط الفراغي في الحصاد، حيث يبلغ وقت حصاد الفاكهة الواحدة 5.2 ثانية ومعدل إجمالي يبلغ حوالي 16-18 طماطم في الدقيقة.
تحديات المعدات: تؤدي الرطوبة العالية في البيوت الزجاجية والإضاءة المساعدة وكاميرات العمق إلى خلق ظروف كهربائية معقدة. يمكن أن يتأثر نقل صور PoE بالتداخل الكهرومغناطيسي الناتج عن المحركات المؤازرة.
متطلبات التوصيل البيني: موصلات رؤية GigE ذات الرمز X M12 وموصلات M8 لإشارات تشغيل الإضاءة.
الحالة 1: روبوت حصاد التفاح متعدد الأذرع FFRobotics، إسرائيل
التطبيق: بساتين التفاح القزمية الموحدة على شكل حرف V في أوروبا وأمريكا الشمالية، مع 12 مجموعة من الأذرع الآلية التي تعمل بالتوازي لحصاد الفاكهة التجارية على نطاق واسع.
الخصائص التقنية: تعمل الأذرع الآلية المتعددة من خلال اتصالات EtherCAT المتزامنة، مع العديد من المحركات المؤازرة وأجهزة استشعار قوة المؤثر النهائي التي تدعم التشغيل الخارجي طويل الأمد.
تحدي التوصيل البيني: يمكن أن تعمل الأذرع المتعددة في وقت واحد على زيادة التداخل الكهرومغناطيسي، مما يخلق متطلبات للموصلات عالية الحماية والمقاومة للاهتزاز.
الحالة 2: Robotics Plus روبوت حصاد فاكهة الكيوي، نيوزيلندا
التطبيق: بساتين فاكهة الكيوي المزروعة على تعريشة، حيث تعمل أربعة أذرع آلية بالتوازي لتحديد فاكهة الكيوي الناضجة، وإجراء عملية إمساك مرنة، وجمع الفاكهة المحصودة ونقلها تلقائيًا.
الخصائص التقنية: يتطلب التحكم الموزع متعدد الأذرع العديد من أجهزة الاستشعار عبر مفاصل الذراع الآلية والمؤثرات النهائية.
الحالة 3: روبوت حصاد الفراولة Agrobot، إسبانيا
التطبيق: زراعة الفراولة في البيوت الزجاجية المرتفعة باستخدام ما يصل إلى 24 ذراعًا آليًا تعمل بالتوازي. يتم استخدام الحصاد المرن لتقليل الأضرار التي تلحق بسطح الفراولة الناعم.
تحدي التوصيل البيني: مساحة المؤثر النهائي المحدودة للغاية والعدد الكبير من أجهزة استشعار الضغط المصغرة والكاميرات تؤدي إلى زيادة الطلب على موصلات M8/M5 صغيرة الحجم.
الحالة 4: الروبوتات الوفيرة لحصاد التفاح بالمكنسة الكهربائية، الولايات المتحدة
التطبيق: بساتين التفاح القزمة باستخدام المؤثر النهائي للحصاد القائم على الفراغ. تضمنت التجارب الميدانية التجارية للبساتين أنظمة هيكلية متنقلة تعمل جنبًا إلى جنب مع رؤوس الحصاد الفراغي.
الخصائص التقنية: تعتمد المنصة المتنقلة المتكاملة ونظام تجميع الفراغ على العديد من مكونات المؤازرة والرؤية، مما يخلق متطلبات صعبة لاستقرار الاتصالات.
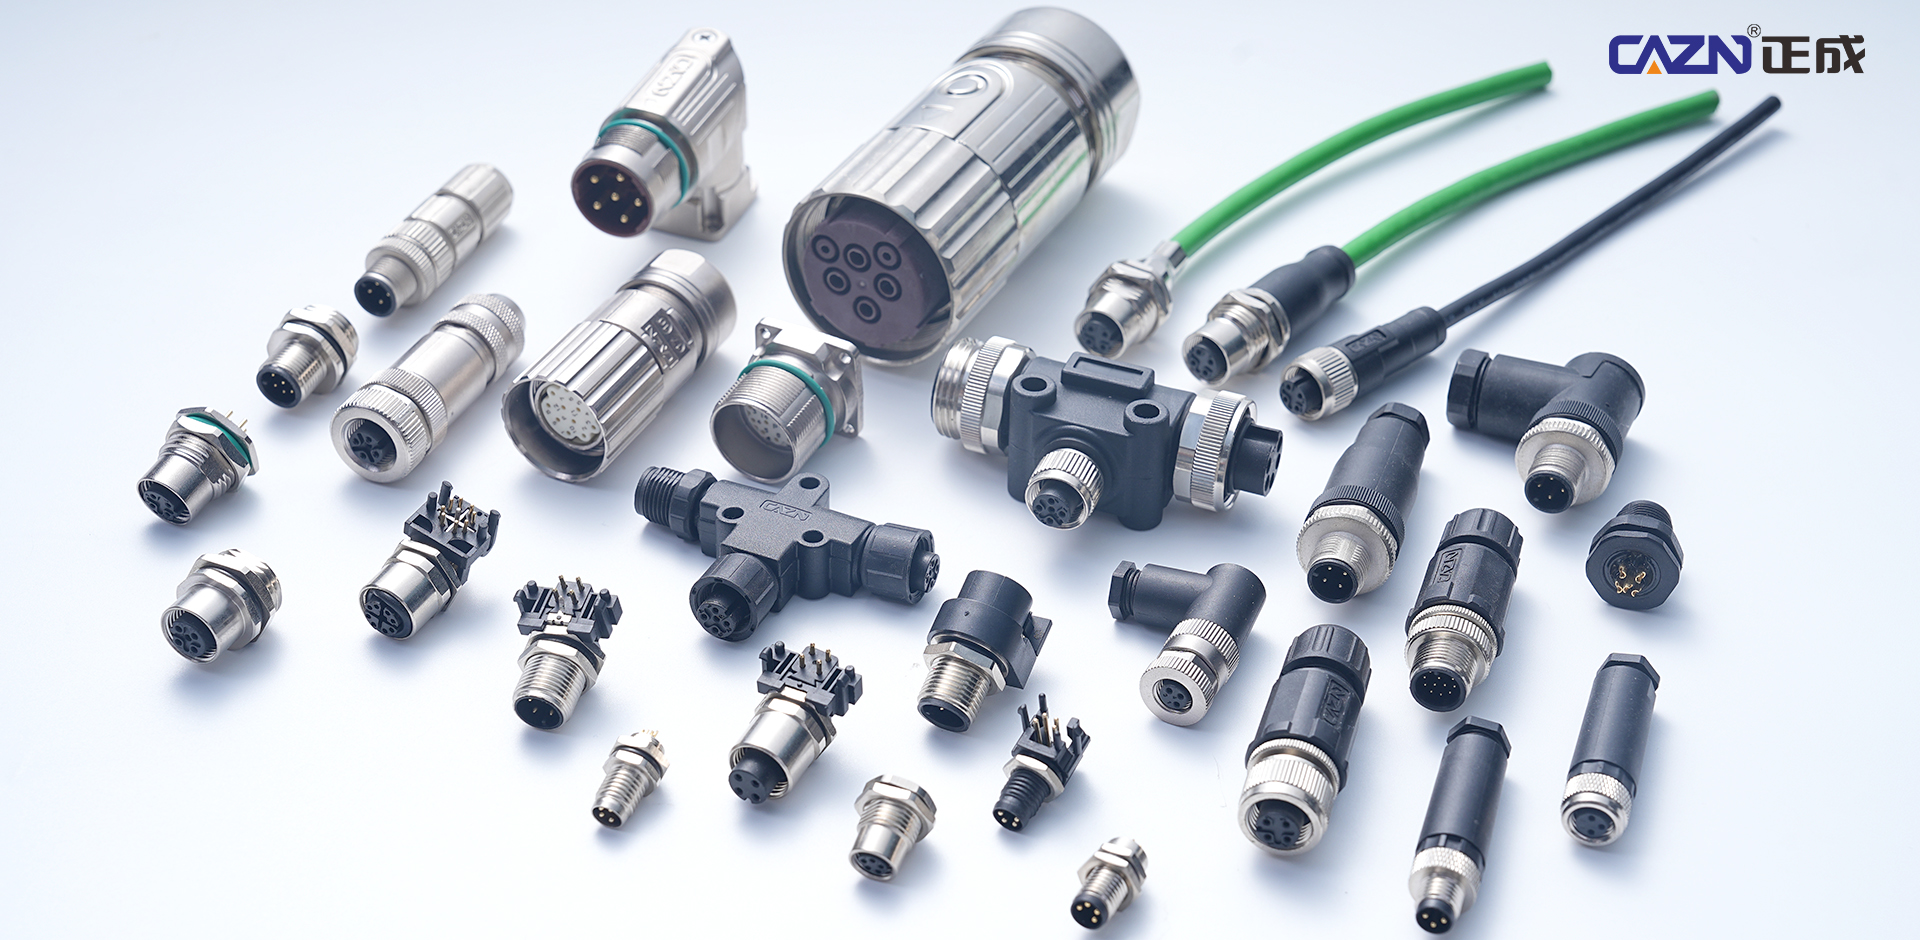
بدءًا من حصاد العناب الشتوي في البيوت البلاستيكية وبساتين التفاح المفتوحة وحتى عمليات فاكهة الكيوي وبساتين التفاح والفراولة الموحدة في الخارج، يعتمد تسويق روبوتات الحصاد على الترابط الموثوق به عبر الملاحة الهيكلية، واستشعار الرؤية، والأذرع الآلية متعددة المحاور، والمؤثرات النهائية المرنة. الرطوبة العالية، والغبار، والاهتزاز، والتعرض لعصير الفاكهة، والتداخل الكهرومغناطيسي من المحركات، وغيرها من الظروف الزراعية تضع متطلبات صارمة على حماية الموصل، والتدريع، والمقاومة البيئية، والتصغير.
تقدم CAZN مجموعة كاملة من الموصلات الدائرية الصناعية M5 وM8 وM12 وM16 وM23 التي تغطي الاتصالات الصناعية EtherCAT ونقل رؤية GigE وتوصيل الطاقة المؤازرة وإشارات مستشعر المؤثر النهائي المصغرة. توفر مجموعة المنتجات هذه حلاً شاملاً للتوصيل البيني لروبوتات حصاد الفاكهة والخضروات، مما يدعم مصنعي الروبوتات الزراعية بدءًا من تطوير النماذج الأولية والاختبار الميداني وحتى النشر التجاري على نطاق واسع.
سياسة الخصوصية